Hoe lang kunnen ROV's onder water blijven?
News Details
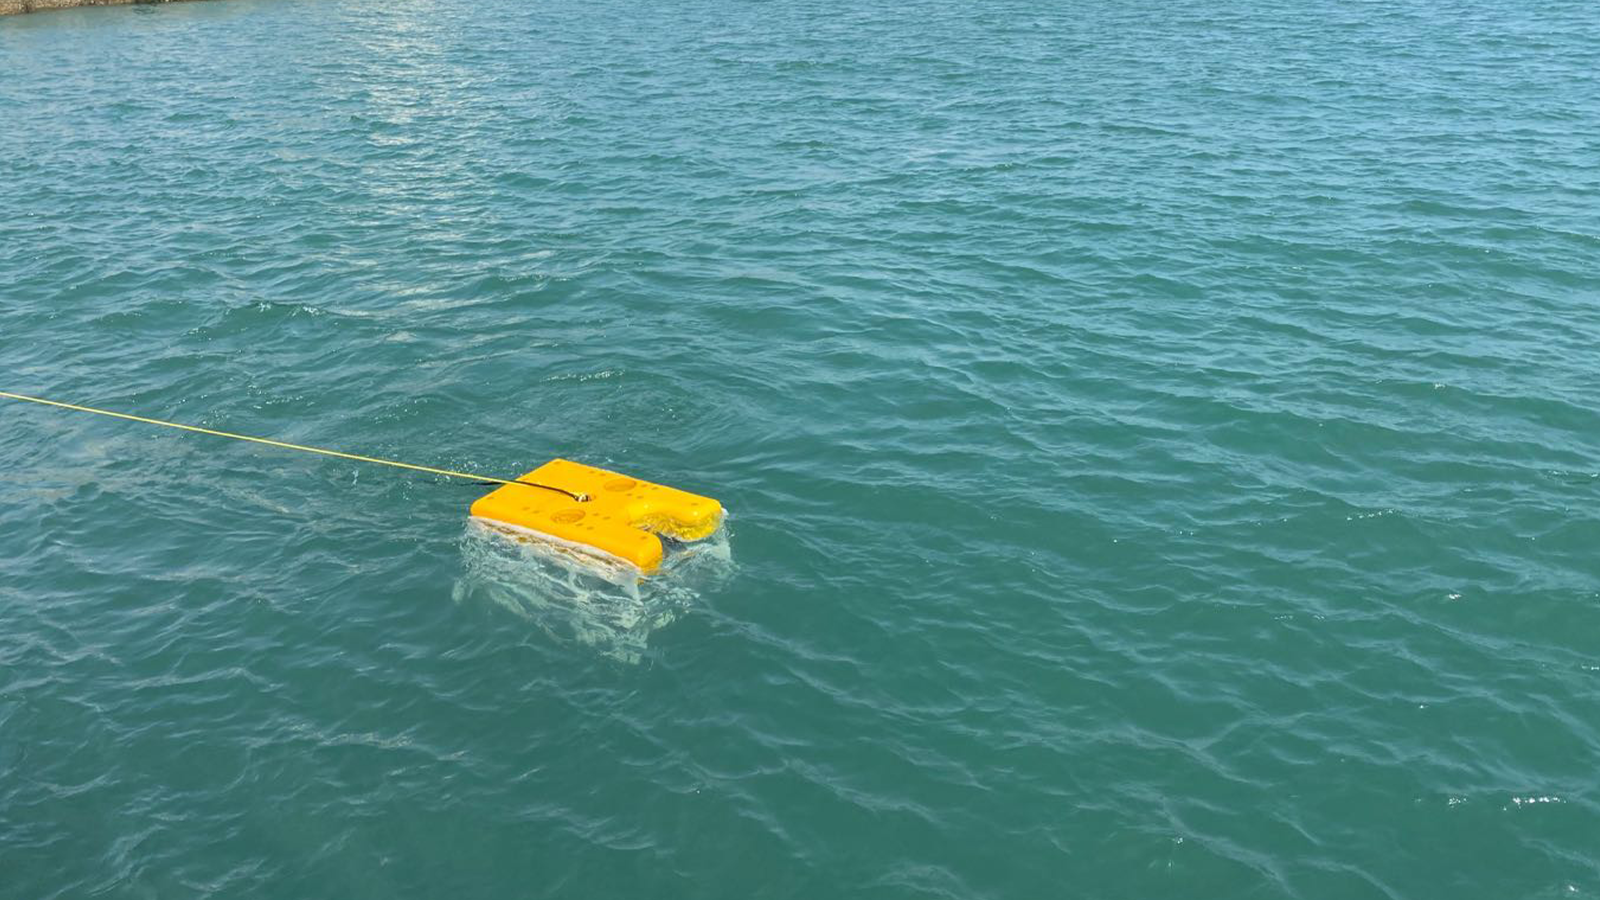
Maritieme industrieën, offshore olieplatforms en mariene onderzoeksteams vertrouwen sterk op afstandsbedienbare voertuigen om complexe taken onder water uit te voeren. In tegenstelling tot autonome systemen die op interne batterijen werken, blijft een afstandsbedienbaar voertuig fysiek verbonden met een oppervlakkingsschip of platform via een umbilicale kabel. Vanwege dit structurele verschil rijst tijdens de planning van oceanische projecten vaak een veelgestelde vraag: hoe lang kan een ROV onder water eigenlijk onder water blijven?
In theorie kan een getetherd onderzees systeem bijna onbeperkt onder water blijven. Echter, operationele factoren in de echte wereld, onderhoudsbehoeften en pilootvermoeidheid creëren praktische limieten voor de totale ROV-duurtijd. Hier is een duidelijk overzicht van hoe getetherd vermogen werkt en wat de echte onderwaterduur bepaalt.
Het geheim van oneindig vermogen: Getetherde operaties
Het primaire voordeel van een onderwater ROV-duur komt neer op hoe het elektrisch vermogen verkrijgt. Terwijl ongetetherde voertuigen afhankelijk zijn van beperkte onboard batterijen, ontvangt een ROV continu vermogen van het oppervlakkingsschip.
-
Continu oppervlakvermogen: Hoogspanningsstroom gaat direct door de umbilicale kabel om de voertuigstuwers, lichten en zware hydraulische gereedschappen van stroom te voorzien.
-
Onbeperkt implementatiepotentieel: Omdat stroom constant stroomt, hoeft het voertuig niet elke paar uur naar de oppervlakte terug te keren om batterijen op te laden.
-
Zware operaties: Constant vermogen stelt het voertuig in staat om stroomhungerige gereedschappen, zoals zware robotarmen, hoogdrukwaterstralen en gespecialiseerde snijsagen, dagenlang tegelijk te gebruiken.
Praktische factoren die ROV-duurtijd beperken
Hoewel elektrisch vermogen onbeperkt is, kan een ROV onder water systeem niet voor altijd onderzees blijven. Verschillende praktische factoren in de echte wereld verplichten oppervlakteams om het voertuig periodiek te herstellen.
1. Mechanische slijtage van apparatuur en thermische limieten
Continu operationeel gebruik creëert mechanische spanning op bewegende delen. Stuwerseals, hydraulische pompen en roterende verbindingen ondergaan continu slijtage tijdens het onder water zijn. Bovendien kunnen langdurige runs onder zware belasting hydraulische vloeistof of onderzeese elektronica oververhitten, waardoor operators de eenheid terughoeven brengen voor koeling en onderhoud.
2. Oceaanweer en oppervlakomstandigheden
Zelfs als de onderzeese robot perfect werkt, kunnen de oppervlakweeromstandigheden snel veranderen. Zware wellen, sterke oppervlakstromen of harde wind maken het moeilijk om het oppervlakkingssteunschip op positie te houden. Als het oppervlakweer gevaarlijk wordt, moeten de bemanningen het voertuig herstellen om schade aan de umbilicale kabel te voorkomen.
3. Bezettingrotatie en pilootvermoeidheid
Het bedienen van een complex onderzees ROV-inspectie platform vereist hoge focus en deskundige controle. ROV-piloten werken in shifts, meestal van 12 uur. Echter, langdurige meerdelige operaties kunnen de bemanning uitputten. Teams kiezen vaak om het voertuig tijdens shiftwisselingen of routine dekcontroles terug naar de oppervlakte te brengen om hardware te inspecteren en piloten veilig te wisselen.
4. Mariene groei en biofouling
Tijdens lange implementaties in ondiepe of warme wateren begint mariene leven zich aan te hechten aan de voertuighuishouding, cameralenzen en sensoren. Zeewier, zeepokken en algen kunnen camerabeelden blokkeren of stuwerguards verstoppen, waardoor oppervlakteams het apparatuur moeten afwassen.
Hoe PelagiX ondersteunt hoge duur mariene operaties
Als een toegewijd merk van Sanya Poseidon Ocean Technology Co., Ltd., ontwerpt PelagiX robuuste mariene systemen, monitoringplatforms en controlekantoren voor veeleisende onderzeese taken. Door duidelijke visuele tracking en betrouwbare communicatieinterfaces te bieden, helpt PelagiX operators om veilige en steady controle te behouden tijdens langdurige implementaties.
Om operationele efficiëntie te maximaliseren tijdens langdurige onderzeese taken, vertrouwen moderne systemen op drie sleutel elementen:
-
Real-time systeemmonitoring: Visuele interfaces stellen oppervlakteams in staat om stuwertemperaturen, spanningsniveaus en hydraulische druk continu te controleren, waardoor kleine slijtageproblemen worden opgemerkt voordat ze storingen veroorzaken.
-
Rugged controleinterfaces: Duurzame dekunits geven piloten intuïtieve controle, waardoor operatorvermoeidheid tijdens lange shifts wordt verminderd.
-
Geïntegreerde gegevensfeeds: Duidelijke video- en sensorfeeds mogelijk maken snellere besluitvorming, waardoor teams inspectietaken efficiënt kunnen voltooien.
Balanseren van oneindig vermogen met veilige operaties
Dus, hoe lang kan een ROV onder water platform eigenlijk onder water blijven? Hoewel getetherd vermogen deze robots in staat stelt om wekenlang onder water te blijven, lopen de meeste commerciële projecten continu duiken van 24 uur tot 7 dagen voordat ze terugkeren naar het dek voor snel onderhoud.
Door continu oppervlakvermogen te balanceren met reguliere mechanische controles, bereiken moderne mariene teams hoge productiviteit zonder risico op apparatuurschade. Werken met betrouwbare mariene tech leveranciers zoals PelagiX zorgt ervoor dat uw onderzeese operaties efficiënt, veilig en volledig ondersteund blijven van begin tot eind.


