Veelgestelde vragen over ROV's: op afstand bestuurbare onderwatervoertuigen
News Details
1. Wat is een ROV?
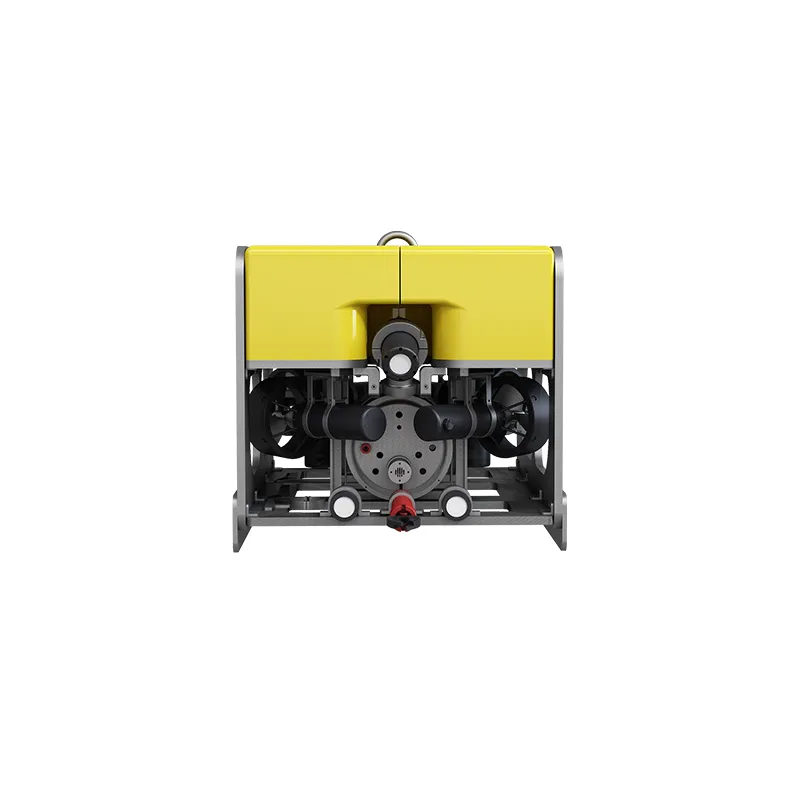
Een ROV, of Remotely Operated Vehicle, is een onbemand onderwatervoertuig dat bestuurd wordt door een operator vanaf het oppervlak. Het is verbonden met een bedieningsstation aan de oppervlakte via een kabel die zorgt voor communicatiesignalen en, afhankelijk van het systeem, elektrische stroom.
Een ROV is uitgerust met camera's, lampen en andere specifieke gereedschappen, waardoor operators onder water kunnen observeren en werken zonder het water zelf te betreden.
2. Wat is het verschil tussen een ROV en een AUV?
Een ROV wordt over het algemeen in real-time bestuurd door een operator via een kabel. Het is zeer geschikt voor taken die live videobeelden, nauwkeurige inspectie of directe interactie met onderwaterobjecten vereisen.
Een AUV, of Autonomous Underwater Vehicle, volgt meestal een geprogrammeerde missie met beperkte tussenkomst vanaf het oppervlak. AUV's worden vaak gebruikt voor het in kaart brengen van de zeebodem, marien onderzoek en het verzamelen van gegevens over grotere gebieden.
De twee technologieën kunnen ook samenwerken. Zo kan een AUV bijvoorbeeld eerst een gebied in kaart brengen, terwijl een ROV later geselecteerde locaties nader kan inspecteren.
3. Waar worden ROV's voor gebruikt?
ROV's ondersteunen een breed scala aan onderwaterinspecties, onderzoek en engineeringactiviteiten, waaronder:
- Inspectie van dammen, reservoir en onderwaterconstructies
- Inspectie van pijpleidingen en onderzeese infrastructuur
- Monitoring van het mariene milieu
- Oceanografisch onderzoek en observatie
- Onderwaterzoekacties en visuele inspecties
- Licht onderzees onderhoud, afhankelijk van het voertuig en het gereedschap
De ROV-oplossingen van Pelagix zijn ontworpen voor marien onderzoek, onderwaterinspectie en onderzeese operaties.
4. Welke ROV-modellen biedt Pelagix aan?
Pelagix biedt deROV-050 en ROV-100 op afstand bedienbare onderwatervoertuigen aan.
| Model | Maximale bedrijfdiepte | Laadvermogen | Typische toepassingen |
| ROV-050 | 300 m | 15 kg | Onderzeese inspectie, milieumonitoring en licht pijpleidingonderhoud |
| ROV-100 | 300 m | 30 kg | Oceanografisch onderzoek, inspectie van dammen en onderzeese operaties |
Het meest geschikte model hangt af van de bedrijfsomgeving, het vereiste laadvermogen en de missiedoelstellingen.
5. Hoe diep kan een Pelagix ROV opereren?
Zowel de ROV-050 als de ROV-100 zijn geschikt voor een maximale bedrijfdiepte van 300 meter. De complete systeemconfiguratie, inclusief de kabel, camera's, sensoren en andere accessoires, moet ook geschikt zijn voor de geplande bedrijfdiepte.
Neem contact op met Pelagix met uw projectvereisten om de juiste configuratie te bevestigen.
6. Hoe wordt een ROV bestuurd?
Een ROV-piloot bestuurt het voertuig vanaf een station aan de hand van een bedieningsinterface en live informatie van de aan boord aanwezige camera's en instrumenten. De piloot past de beweging en positie van het voertuig aan om een gebied te inspecteren of een taak uit te voeren.
Andere teamleden kunnen, afhankelijk van de missie, de videobeelden in de gaten houden, de kabel beheren, waarnemingen vastleggen of extra apparatuur bedienen.
7. Vervoert een ROV mensen onder water?
Nee. Een ROV is een onbemand onderwatervoertuig. De operators blijven aan de oppervlakte terwijl ze het voertuig op afstand besturen.
Hierdoor kunnen teams onderwateromgevingen observeren en bepaalde taken uitvoeren zonder een persoon in het water te sturen.
8. Hoe lang kan een ROV onder water blijven?
De duur van de duik is afhankelijk van de configuratie van het voertuig en de bedrijfsomstandigheden. Bij een ROV die wordt aangedreven door het oppervlak, kan de kabel gedurende de gehele missie stroom leveren, maar er gelden nog steeds praktische beperkingen.
Het weer, de stroming, de staat van de apparatuur, de onderhoudsvereisten, het kabelbeheer en de dienstregelingen van de operators kunnen allemaal invloed hebben op de duur van de duik. Neem contact op met Pelagix voor informatie over de gebruiksduur van een specifieke ROV-configuratie.
9. Welke camera's en instrumenten kunnen op een ROV worden gebruikt?
ROV's gebruiken vaak onderwatercamera's en -verlichting voor navigatie en visuele inspectie. Afhankelijk van het model en de missie kan de extra apparatuur bestaan uit sonar, omgevingssensoren, positioneringsapparatuur of gereedschap voor onderwaterinterventie.
Beschikbare instrumenten en integratiemogelijkheden zijn afhankelijk van het laadvermogen van het voertuig, de interfaces en de projectvereisten.
10. Kunnen Pelagix ROV's extra sensoren of gereedschappen vervoeren?
De ROV-050 heeft een aangegeven laadvermogen van 15 kg, terwijl de ROV-100 een aangegeven laadvermogen van 30 kg heeft. Het gereedschap en de sensoren die kunnen worden geïntegreerd, zijn afhankelijk van hun grootte, gewicht, stroombehoefte, communicatie-interface en de bedrijfsomgeving.
Deel de beoogde apparatuur en missiedetails met Pelagix om de compatibiliteit te controleren.
11. Wat is het verschil tussen de ROV-050 en de ROV-100?
Beide modellen zijn geschikt tot 300 meter, maar ze bieden een verschillend laadvermogen. De ROV-050 biedt een laadvermogen van 15 kg en is ontworpen voor toepassingen zoals onderzeese inspectie en milieumonitoring. De ROV-100 biedt een laadvermogen van 30 kg voor projecten die mogelijk een groter laadvermogen vereisen.
De keuze hiertussen hangt ook af van het gereedschap, de inzetomstandigheden en de operationele vereisten.
12. Kan een ROV worden gebruikt voor de inspectie van dammen en pijpleidingen?
Ja. ROV's kunnen worden gebruikt om onderwaterconstructies visueel te inspecteren, zoals damoppervlakken, sluizen, inlaatgebieden en pijpleidingen. Live video kan operators helpen bij het identificeren van gebieden die nader moeten worden bekeken, zoals sedimentophopingen, oppervlakteschade of corrosie.
De reikwijdte van de inspectie is afhankelijk van het zicht, de toegang, de watercondities en de uitrusting van de ROV.
13. Kan een ROV werken in water met weinig zicht?
ROV's kunnen opereren in omstandigheden met beperkt zicht, maar de kwaliteit van de visuele inspectie hangt af van factoren zoals gesuspendeerd sediment, verlichting en waterbeweging. Wanneer het zicht van de camera beperkt is, kan geschikte sonarapparatuur operators helpen hun omgeving te begrijpen.
De juiste sensorconfiguratie moet worden gekozen op basis van de locatie en de inspectiedoelstellingen.
14. Hoe wordt een ROV te water gelaten en weer opgehaald?
Een ROV wordt te water gelaten vanaf een geschikte locatie aan de oppervlakte, zoals een schip, platform of wal. Nadat de missie is voltooid, keert de piloot terug naar de oppervlakte, waar het team het voertuig ophaalt met behulp van apparatuur die geschikt is voor de grootte, het gewicht en de inzetomstandigheden van het voertuig.
Bij de planning van de tewaterlating en het bergen moet rekening worden gehouden met de watercondities, de toegang, de beschikbare ruimte en het kabelbeheer.
15. Hoeveel mensen zijn er nodig om een ROV te bedienen?
Het aantal mensen is afhankelijk van het voertuig, de missie en de inzetomgeving. Een team kan bestaan uit een ROV-piloot, een persoon die de kabel beheert en personeel dat verantwoordelijk is voor inspectie, gegevensregistratie of extra apparatuur.
Bij complexere operaties kunnen extra technici en ondersteunend personeel nodig zijn.
16. Hoe kies ik de juiste ROV voor mijn project?
Begin met nadenken over uw maximale werkdiepte, de taken die het voertuig moet uitvoeren en de apparatuur die het moet vervoeren. Het is ook nuttig om het volgende te beoordelen:
- Zichtbaarheid van water en stromingen
- Camera-, verlichtings- en sensorvereisten
- Laadvermogen en compatibiliteit van gereedschap
- Kabellengte en inzetomstandigheden
- Beschikbare ruimte en personeel aan de oppervlakte
- Gegevensregistratie en rapportagevereisten
Pelagix kan u helpen de beschikbare ROV-opties te bespreken en een configuratie te identificeren die geschikt is voor uw toepassing.
17. Hoe vraag ik een offerte aan voor een Pelagix ROV?
Neem contact op met Pelagix en vermeld uw beoogde toepassing, bedrijfdiepte, locatie, vereiste sensoren of gereedschap en eventuele andere projectvereisten. Deze informatie helpt het team bij het aanbevelen van een geschikt model en het opstellen van een offerte.


