Oefeningen voor AUV/ROV-simulatie: 6 trainingsscenario's vóór echte proefvaarten op zee
News Details
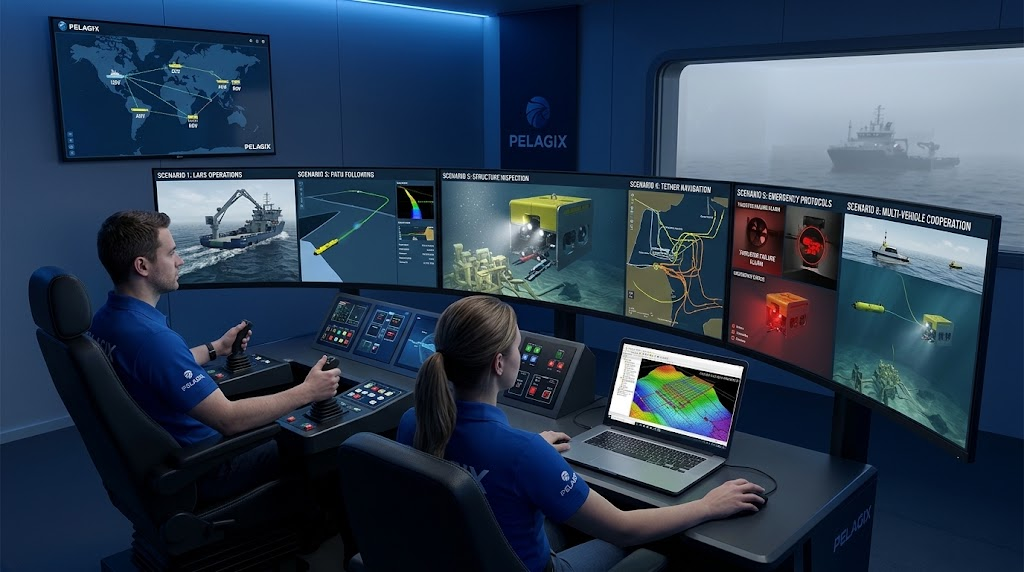
Het inzetten van onderwaterrobots in open water brengt hoge operationele risico's en aanzienlijke financiële kosten met zich mee. De huurprijzen van offshore schepen zijn torenhoog, en ruwe maritieme omstandigheden kunnen kostbare apparatuur gemakkelijk beschadigen. Vanwege deze uitdagingen moeten testprocedures en de voorbereiding van piloten al lang voor de lanceringsdag plaatsvinden. Door gebruik te maken van geavanceerde virtuele omgevingen kunnen technische teams en piloten hun procedures op veilige wijze verfijnen.
Voordat dure uitrusting onder water wordt gestuurd, vertrouwen operators zwaar op virtuele testtools. Een modern ROV-simulatietraining programma stelt teams in staat om complexe manoeuvres te oefenen en onverwachte noodsituaties zonder risico af te handelen. Bovendien helpt het gebruik van hoogwaardige onderwaterrobotica-simulaties platformen ingenieurs bij het evalueren van de fysica van het voertuig en de sensorrespons onder barre onderzeese omstandigheden. In deze gids doorlopen we zes essentiële trainingsscenario's die elk onderzees team moet uitvoeren voordat ze daadwerkelijke proeven op zee uitvoeren.
Scenario 1: Launch and Recovery System (LARS)-operaties
Het te water laten van een onderwatermachine vanaf een ondersteuningsschip is vaak een van de gevaarlijkste fasen van een missie. Ruwe golven, zware scheepsdeining en sterke stromingen aan de oppervlakte kunnen ervoor zorgen dat het voertuig onverwacht tegen de scheepsromp slingert.
Door een geïntegreerde USV AUV ROV-simulator te gebruiken, kunnen piloten de lanceer- en bergingsprocedures oefenen in zware zeetoestanden. De software modelleert de golfbeweging, de dynamiek van de lier en de spanning van de kabel in realtime. Hierdoor kunnen bemanningsleden de precieze timing, kabelbeheer en aanmeervergrendeling onder de knie krijgen voordat ze werken op het dek van een bewegend vaartuig.
Scenario 2: Automatische padvolging en Obstakelvermijding
Navigeren nabij onderwaterconstructies vereist extreme nauwkeurigheid. Voordat een autonome onderwatervoertuig (AUV) nabij pijpleidingen of constructies reist, moet de navigatielogica grondig getest worden.
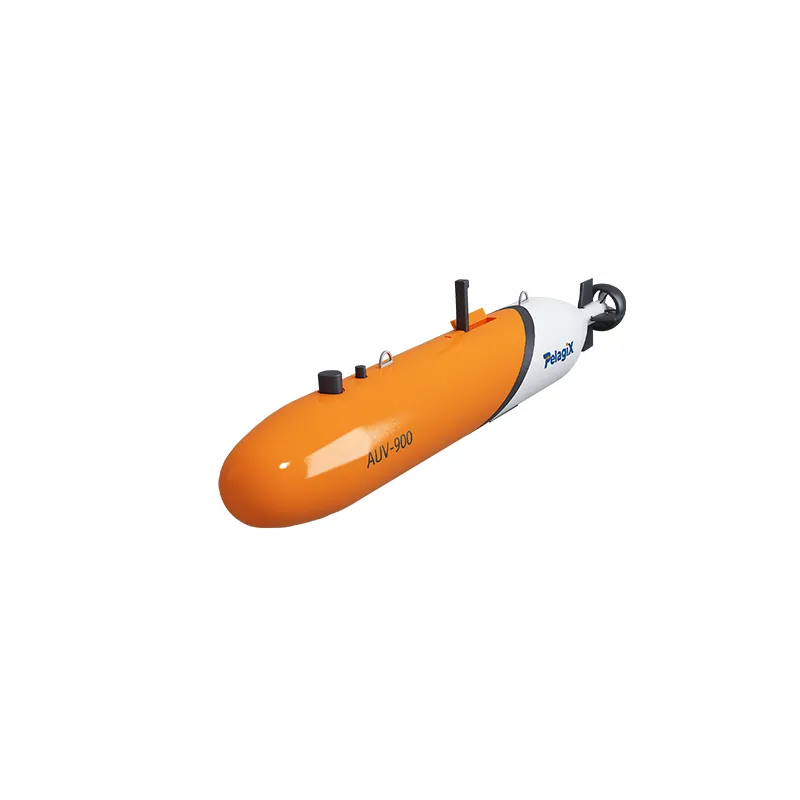
Operators gebruiken AUV-missieplanningssoftware om zoekroosters uit te tekenen, waypoints uit te zetten en dieptes in te stellen. Tijdens de simulatie testen ingenieurs hoe het voertuig reageert wanneer akoestische sensoren onverwachte obstakels detecteren, zoals gevallen puin of visnetten. Pelagix levert robuuste onderzeese oplossingen die zijn ontworpen voor navigatie met hoge precisie, waardoor een naadloze integratie tussen planningssoftware en autonome voertuighardware mogelijk is.
Scenario 3: Complexe inspectie van onderzeese constructies
Het inspecteren van diepzeestructuren, zoals funderingen van offshore windturbines of onderzeese manifolds, vereist dat piloten stabiele posities aanhouden in krappe ruimtes. Eén verkeerde beweging kan de sensorfeed verstoren of een aanvaring veroorzaken.
Door middel van realistische AUV ROV-simulatieoefeningen kunnen piloten het zweven oefenen in de buurt van complexe onderwatergeometrieën. De simulatie repliceert de reactie van de boegschroef, de waterweerstand en de beelden van de optische camera. Piloten leren navigeren met behulp van sonar en camerabeelden, zodat ze tijdens daadwerkelijke offshore-ritten schone inspectiegegevens kunnen vastleggen.
Scenario 4: Kabelbeheer en Flow-line Navigatie
Voor onderzeese robots met kabel is kabelbeheer een constante uitdaging. Lange bekabeling kan blijven haken aan onderwaterconstructies, of sterke stromingen kunnen voor zware weerstand zorgen, waardoor het voertuig van koers raakt.
Het gebruik van een ROV-simulatietrainingssysteem helpt piloten om de kabelcontrole te beheersen bij wisselende stromingen. In de simulator oefenen operators het vliegen rond onderwatermanifold constructies zonder de bekabeling in de war te raken. Ze leren hoe ze de kabelspanning kunnen monitoren, de oprolsnelheden kunnen beheren en de stuwkracht van de boegschroef kunnen aanpassen om het voertuig stabiel te houden.
Scenario 5: Noodprotocollen en systeemstoringen
In de diepe oceaan zullen onverwachte systeemstoringen uiteindelijk plaatsvinden. Boegschroeven kunnen vastlopen, communicatielijnen kunnen wegvallen en sensoren kunnen falen. Hoe een piloot of een autonoom algoritme reageert in die eerste paar seconden bepaalt of het voertuig veilig terugkeert.
Het uitvoeren van een onderwaterrobotica-simulatie met foutinjectie stelt teams in staat om noodoefeningen te oefenen. Instructeurs kunnen op afstand storingen in de boegschroef, lekalarmen of stroomuitval activeren. Piloten oefenen het overschakelen naar handmatige bediening, het laten vallen van ballast of het activeren van automatische terugkeermodi. Pelagix ontwerpt onderzeese uitrusting met oog voor veiligheid en redundantie, zodat voertuigen veilig kunnen herstellen wanneer onverwachte gebeurtenissen plaatsvinden.
Scenario 6: Coöperatieve operaties met meerdere voertuigen
Moderne maritieme missies vertrouwen in toenemende mate op meerdere robotplatforms die samenwerken. Een onbemand oppervlakteschip (USV) kan bijvoorbeeld dienstdoen als relaisstation op het oppervlak, terwijl een AUV akoestische gegevens verzamelt en een ROV gericht werk verricht op de zeebodem.
Door gebruik te maken van een multi-agent USV AUV ROV-simulator, kunnen operators communicatieverbindingen en samenwerkende workflows tussen oppervlakte- en onderzeese systemen testen. Het team oefent het volgen van voertuigposities via akoestische modems, het overdragen van missieplannen tijdens de duik en het coördineren van gedeelde taken. Dit zorgt voor een soepele samenwerking tussen alle oppervlakte- en onderzeese eenheden tijdens live proeven.
Conclusie
Het uitvoeren van grondige virtuele tests is de meest effectieve manier om onderzeese apparatuur te beschermen, piloten op te leiden en het projectsucces te garanderen. Van paden testen in AUV-missieplanningssoftware tot het uitvoeren van risicovolle AUV ROV-simulatieoefeningen, virtuele voorbereiding elimineert kostbare fouten voordat er te water wordt gegaan. Het investeren van tijd in complete simulatieworkflows zorgt voor een veiligere, snellere en veel efficiëntere onderzeese operatie.


