AUV versus ROV: Kies het juiste onderwatervoertuig voor een meetproject
News Details
Het kiezen van het juiste onderwatervoertuig kan de kwaliteit van de meting, de projecttijd, de operationele kosten en de datacollectie direct beïnvloeden. Voor veel mariene metingsteams komt de keuze neer op een autonome onderwatervoertuig (AUV) of een afstandsbestuurd voertuig (ROV).
Beide zijn onbemande onderwatersystemen, maar ze werken op zeer verschillende manieren. Een AUV kan een geplande missie volgen met beperkte invoer van de operator. In tegenstelling hiertoe is een ROV verbonden met een oppervlakcontrolesysteem en wordt het in realtime bestuurd door een piloot.
Dus, welke is beter voor jouw project?
Het antwoord hangt af van het metingsgebied, de waterdiepte, de benodigde gegevens, de inspectietaken en het niveau van menselijke controle dat nodig is. Deze vergelijking tussen AUV en ROV legt de belangrijkste verschillen uit en helpt projectteams een praktische keuze te maken.
Wat is een Autonome Onderwatervoertuig?
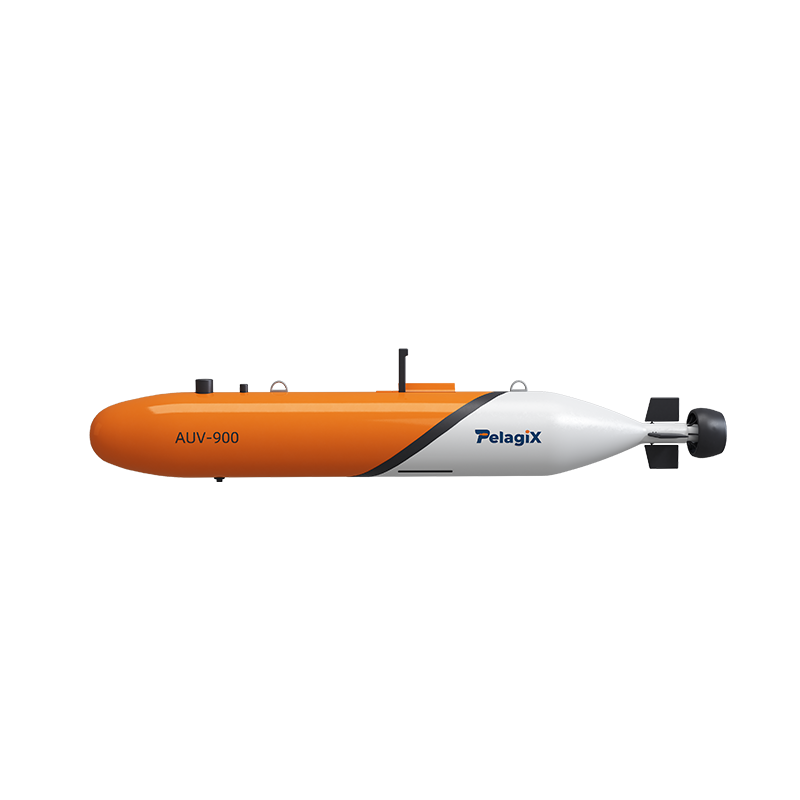
Een autonome onderwatervoertuig is een onbemande onderwaterplatform ontworpen om met een hoog niveau van autonomie te functioneren. Voorafgaand aan de implementatie kan de operator een missieroute, metingsgebied, operationele diepte en andere parameters definiëren.
Zodra het onder water is, gebruikt de AUV navigatiesensoren en onboard-controlesystemen om zijn geplande missie te volgen. Afhankelijk van het systeem en de payload kan het informatie verzamelen zoals afbeeldingen, sonargegevens, dieptemetingen en andere metingsgegevens.
AUV's zijn vooral nuttig wanneer een project een systematische dekking van een groot onderwatergebied vereist. Ze kunnen reizen zonder een fysieke verbinding met een oppervlakschip, waardoor ze efficiënt door open water kunnen bewegen.
PALEGIX biedt bijvoorbeeld AUV-systemen die zijn ontworpen voor toepassingen zoals diepzeeverkenning, mariene ingenieursmetingen, zeebodemkaartmaking, onderwaterinspectie en wetenschappelijk onderzoek.
Wat is een Afstandsbestuurd Voertuig?
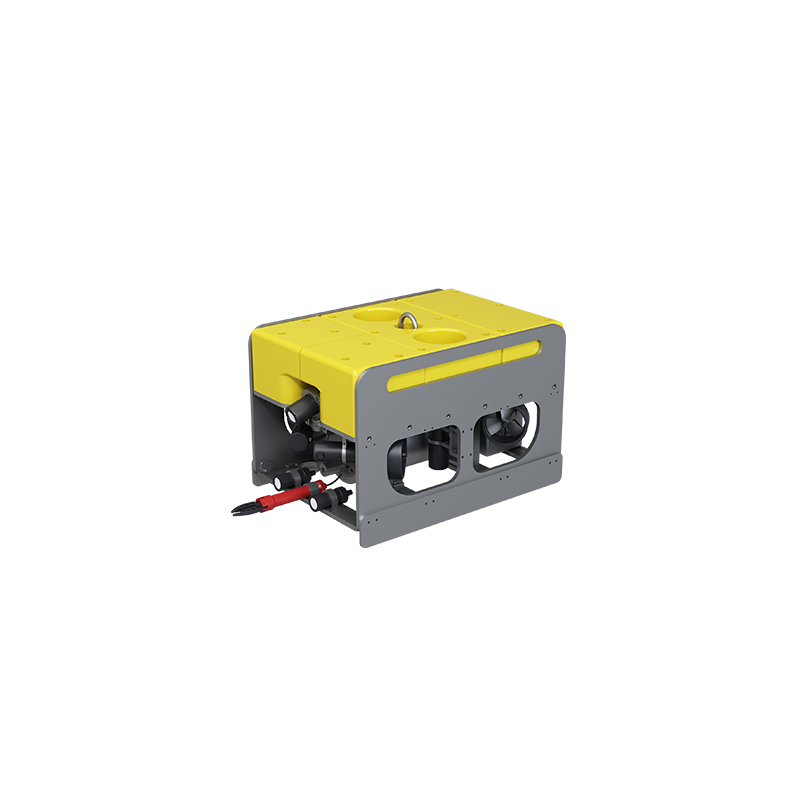
Een afstandsbestuurd voertuig (ROV) wordt bestuurd door een operator vanaf het oppervlak. Het voertuig is normaal gesproken verbonden met het oppervlaksysteem via een tether die stroom, controlesignalen en gegevens draagt.
Omdat de operator live informatie kan zien en het voertuig direct kan besturen, is een ROV goed geschikt voor inspectie- en interventiewerk. De piloot kan de richting veranderen, de positie aanpassen, een doel benaderen en in realtime reageren op veranderende onderwateromstandigheden.
ROV's worden vaak gebruikt voor onderwaterinspectie, milieu monitoring, infrastructuurcontroles en onderzeese onderhoud.
PALEGIX biedt ROV-systemen voor toepassingen zoals oceanografisch onderzoek, daminspectie, milieu monitoring en licht pijpleidingonderhoud.
AUV vs ROV: Belangrijke Verschillen
Het belangrijkste verschil tussen een AUV en een ROV is hoe het voertuig wordt bestuurd.
| Kenmerk | AUV | ROV |
|---|---|---|
| Controle | Autonoom of missiegebaseerd | Direct bestuurd door operator |
| Oppervlakverbinding | Geen continue tether nodig | Verbonden via tether |
| Best geschikt voor | Gebiedsmetingen en kaartmaking | Inspectie en interventie |
| Operatorbetrokkenheid | Lager tijdens de missie | Continu of frequent |
| Mobilitet | Hoog voor openwatermissies | Beperkt door tetherbeheer |
| Realtime controle | Meer beperkt | Sterk |
| Metingsdekking | Efficiënt voor grote gebieden | Beter voor gerichte gebieden |
| Typische taken | Kaartmaking, verkenning, datacollectie | Inspectie, observatie, onderhoud |
Dit betekent echter niet dat het ene systeem altijd beter is dan het andere. In plaats daarvan is elk voertuig ontworpen rond verschillende operationele behoeften.
Wanneer moet je een AUV kiezen?
Een AUV is vaak de betere keuze wanneer het hoofddoel is het verzamelen van metingsgegevens over een groot gebied.
Overweeg bijvoorbeeld een zeebodemkaartmakingsproject dat verschillende vierkante kilometers beslaat. Een AUV kan vooraf gedefinieerde metingslijnen volgen en gegevens verzamelen over het doelgebied. Omdat het geen continue tether nodig heeft, kan het vrijer bewegen.
Een AUV kan een sterke optie zijn wanneer jouw project vereist:
-
Zeebodemkaartmaking van grote gebieden
-
Mariene ingenieursmetingen
-
Diepzeeverkenning
-
Herhaalde metingsmissies
-
Wetenschappelijk onderzoek
-
Autonome datacollectie
-
Verlaagde afhankelijkheid van continue oppervlakcontrole
AUV's kunnen ook nuttig zijn wanneer consistente metingspaden belangrijk zijn. Een geplande missie stelt het voertuig in staat om gedefinieerde routes te volgen en gegevens op een herhaalbare manier te verzamelen.
Voor projecten die lange metingslijnen of grote gebieden omvatten, kan dit de operationele efficiëntie verbeteren.
Wanneer moet je een ROV kiezen?
Een ROV is over het algemeen geschikter wanneer de operator het voertuig in realtime moet observeren en besturen.
Overweeg bijvoorbeeld dat het project het inspecteren van een onderzeese structuur omvat; de operator moet mogelijk dichter bij een specifiek gebied komen, de kijkhoek veranderen of een onverwachts object onderzoeken.
Een ROV kan een betere keuze zijn voor:
-
Onderwaterstructuurinspectie
-
Daminspectie
-
Pijpleidinginspectie
-
Milieu monitoring
-
Onderzeese observatie
-
Gericht onderhoud
-
Operaties die directe operatorcontrole vereisen
De tether biedt ook een praktisch voordeel. Het kan continue communicatie en stroom tussen het oppervlaksysteem en het voertuig ondersteunen.
Daarom, wanneer realtime besluitvorming belangrijker is dan autonome dekking, kan een ROV grotere operationele controle bieden.
UUV Vergelijking: Welke Factoren Zijn Het Belangrijkst?
Een praktische UUV-vergelijking moet verder gaan dan het fundamentele verschil tussen autonome en afstandsbestuurde systemen.
Metingsgebied
Eerst, overweeg de grootte van het gebied dat je moet dekken.
Voor brede metingsgebieden kan een AUV efficiënte missiegebaseerde dekking bieden. Voor een klein of zeer gericht inspectiegebied kan een ROV praktischer zijn.
Dieptevereisten
Vervolgens, controleer de benodigde operationele diepte.
De nominal diepte van het voertuig moet overeenkomen met de werkelijke metingsomgeving. PALEGIX biedt bijvoorbeeld verschillende voertuigplatforms voor verschillende dieptevereisten, inclusief AUV-systemen ontworpen voor diepzeetoepassingen en ROV-systemen voor ondiepere onderzeese operaties.
Daarom moet diepte een van de eerste specificaties zijn die tijdens de voertuigselectie worden beoordeeld.
Gegevens en Payloads
Jouw sensor- en payloadvereisten zijn ook belangrijk.
Verschillende projecten kunnen camera's, sonarsystemen, navigatiesensoren of andere gespecialiseerde apparatuur vereisen. Een modulaire voertuigplatform kan het gemakkelijker maken om het systeem te configureren rond een specifieke metingstaken.
Om deze reden moeten kopers niet alleen het voertuig zelf evalueren, maar ook zijn payloadcapaciteit, beschikbare interfaces en integratieopties.
Niveau van Operatorcontrole
Vraag jezelf hoeveel directe controle jouw team nodig heeft.
Als het voertuig onmiddellijk moet reageren op wat de operator onder water ziet, is een ROV vaak de geschiktere keuze. Als de missie van tevoren kan worden gepland, kan een AUV grotere autonomie en operationele flexibiliteit bieden.
Missieduur en Logistiek
Ten slotte, overweeg hoe het voertuig zal worden ingezet, teruggewonnen, gevoed, gemonitord en onderhouden.
Een AUV en een ROV hebben verschillende ondersteuningsvereisten. De keuze moet daarom het complete operationele proces omvatten in plaats van alleen het voertuig.
Kunnen AUV's en ROV's Samen Worden Gebruikt?
Ja. In sommige complexe mariene projecten kunnen AUV's en ROV's elkaar aanvullen.
Een AUV kan bijvoorbeeld eerst een brede meting uitvoeren en gebieden identificeren die nader inspectie vereisen. Daarna kan een ROV worden ingezet om geselecteerde doelen in meer detail te onderzoeken.
Deze aanpak combineert de breedgebiedsmetingscapaciteit van een AUV met de realtime controle van een ROV.
Naarmate onderwaterrobotica meer capaciteiten krijgt, kunnen systemen zoals autonome navigatie, onderwaterdoelherkenning, docking en multi-AUV-coördinatie de rol van onbemande onderwatervoertuigen verder uitbreiden.
Hoe Kies Je Tussen AUV en ROV?
Een eenvoudig besluitproces kan helpen:
Kies een AUV wanneer:
-
Je een groot gebied moet meten.
-
De missie van tevoren kan worden gepland.
-
Autonome operatie belangrijk is.
-
Je consistente metingspaden nodig hebt.
-
Het hoofddoel datacollectie en kaartmaking is.
Kies een ROV wanneer:
-
Je directe operatorcontrole nodig hebt.
-
Realtime video of observatie belangrijk is.
-
Het doelgebied relatief specifiek is.
-
Het project inspectie of interventie omvat.
-
Het voertuig snel moet kunnen reageren op veranderende omstandigheden.
Als jouw project zowel grootgebiedskaartmaking als gedetailleerde inspectie omvat, kan het gebruik van beide platforms de meest effectieve oplossing zijn.
Kies Het Juiste Onderwatervoertuig voor Jouw Project
Er is geen universele winnaar in een AUV vs ROV-vergelijking. De juiste keuze hangt af van wat je wilt dat het voertuig doet.
Een AUV is over het algemeen geschikt voor autonome metingen, zeebodemkaartmaking, verkenning en grootgebiedsdatacollectie. Een ROV is beter geschikt voor realtime inspectie, observatie en taken die continue operatorcontrole vereisen.
PALEGIX ontwikkelt en levert AUV- en ROV-systemen, samen met kerncomponenten, softwaresystemen, AI-gebaseerde onderwatertechnologieën en ingenieursdiensten. Zijn productportfolio omvat autonome onderwatervoertuigen en afstandsbestuurde voertuigen die zijn ontworpen voor verschillende onderwateroperationele vereisten.
Voordat je een systeem selecteert, definieer jouw metingsgebied, diepte, payload, gegevensvereisten, controlebehoeften en implementatieomstandigheden. Met deze factoren duidelijk gedefinieerd, kun je een onderwatervoertuig kiezen dat past bij de werkelijke eisen van jouw project.
Voor projectspecifieke voertuigselectie, systeemconfiguratie of ingenieurscoöperatie, neem contact op met het


